11.2.2 Valoración del disconfort absoluto
Se denomina disconfort absoluto al valor estimado para una postura mantenida durante 60 segundos y sin manipulación de cargas externas. Ergoniza Intelligent lo calcula para cada articulación, movimiento y dirección mediante las ecuaciones de regresión descritas en la Sección 11.2.1.
Las ecuaciones de regresión permiten una evaluación continua del efecto del ángulo sobre el confort, evitando cambios artificiales al cruzar umbrales discretos. Además, asocian a las categorías verbales (p. ej., very good, good, moderate, marginal, somewhat poor, …) un valor numérico en la misma escala normalizada. Esta correspondencia permite emplear dichas categorías como referencias interpretables del confort/disconfort y, sobre todo, posibilita anclar el indicador a un nivel elegido, según las necesidades de interpretación y convergencia con otros marcos (como ISO 11226, EN 1005-4, RULA o REBA).
Ergoniza Intelligent genera un indicador de disconfort absoluto en porcentaje, siendo 0% la situación óptima y 100% el valor que no debería sobrepasarse. Esto se lleva a cabo de la siguiente manera. Para cada articulación/movimiento j se dispone de una ecuación de regresión46F1:
\[y(ang) = f_{j}(ang)\]
Ecuación 31 31
En la que:
ang es el ángulo del movimiento (en grados, dentro del rango admisible o ROM),
y es el valor continuo de confort normalizado predicho por el modelo.
Se establece un valor de referencia confortable de modo que el indicador arranca en 0 en la postura neutra del movimiento (ang=0):
\[y_{ref,j} = y(0) = \ f_{j}(0)\]
Ecuación 32 32
Finalmente se elige, para cada articulación o región corporal j, un valor Ck,j como límite operativo, es decir, como valor de confort asociado al 100% de disconfort. Este valor no es único para todas las articulaciones, sino que se establece de forma específica para cada región corporal, movimiento, dirección del movimiento y condición postural analizada. Con ello, el disconfort absoluto (Dj) queda definido como:
\[D_{j}(ang) = 100\ \frac{y_{ref,j} - y_{j}(ang)}{y_{ref,j} - C_{k,j}}\]
Ecuación 33 33
donde yref,j es el valor de confort predicho por la ecuación de la articulación j en la postura neutra, yj(ang) es el valor de confort predicho para el ángulo analizado, y Ck,j es el valor de confort tomado como referencia para el límite máximo recomendable en esa articulación y movimiento.
Definido así, el disconfort Dj cumple que:
Dj(0) = 0; es decir, el disconfort de la articulación j en la postura neutra es 0.
Dj(ang) = 100 cuando yj(ang) = Ck,j; es decir, el disconfort alcanza el 100% cuando el confort predicho por la regresión llega al valor establecido como límite recomendable.
La elección de Ck,j en Ergoniza Intelligent se realiza con base en dos criterios. En primer lugar, se emplean las recomendaciones de normas y métodos consolidados como ISO 11226, EN 1005-4, RULA o REBA cuando estos recogen recomendaciones al respecto. Cuando las normas no explicitan un límite claro o, simplemente, no consideran determinado movimiento en una articulación, se emplea el valor correspondiente a las categoría verbal Marginal de la Tabla 5.
Este planteamiento satisface dos requisitos simultáneamente: mantiene la evolución (pendiente / curvatura) de las ecuaciones de regresión (y, por tanto, de los datos psicofísicos) y permite fijar un umbral operativo (100%) alineado con un criterio externo.
Este ajuste no altera la forma de la curva de regresión, únicamente reescala el eje para que el umbral 100 tenga un significado alineado con la literatura y práctica preventiva, manteniendo al mismo tiempo: continuidad, sensibilidad angular y diferenciación por sexo.
La Figura 51 muestra, como ejemplo, el cálculo del disconfort absoluto (línea violeta) en el antebrazo a partir del ángulo de flexión del codo (en el caso de mujeres). El disconfort se valora en porcentaje, siendo mayor conforme aumenta el valor del ángulo. En la figura se muestra también la ecuación de regresión (y(x)) y el valor de referencia confortable (97,77) correspondiente al valor de y(0).

Figura 51 51: Cálculo del disconfort postural en el antebrazo.
La línea vertical roja marca el ángulo que en la ecuación de regresión y(x) alcanza el valor “Marginal” (58,0 en la Tabla 5), a partir de la cual el confort comienza a degradarse. Este ángulo corresponde en Ergoniza Intelligent a un disconfort del 100%, es decir, aquel a partir del cual la postura puede considerarse no confortable. Las posturas que alcanzan un 85% en el valor de disconfort se muestran en color naranja.
Como se observa en la Figura 51, la gráfica de disconfort continúa más allá del ROM máximo de la articulación. Si el usuario no limita los rangos articulares cuando se manipula el modelo (al desactivar la opción Restricciones Biológicas en la interfaz) puede provocar valores incoherentes en el disconfort mostrado cuando la postura adoptada por el modelo implica ángulos articulares no naturales.
11.2.2.1 Consideración de la orientación respecto a la gravedad en el miembro superior
En la valoración del disconfort postural del miembro superior Ergoniza Intelligent puede considerar la orientación de los segmentos respecto a la gravedad. Esta opción afecta al cálculo del disconfort del brazo y del antebrazo, y tiene como finalidad evitar que una postura sea valorada únicamente a partir de los ángulos relativos entre segmentos cuando la inclinación del tronco modifica de forma importante la exigencia real de sostener el miembro.
El cálculo básico del disconfort postural se realiza a partir de la posición relativa de cada articulación respecto a su segmento precedente. En el caso del brazo, esto significa que se valora la posición del brazo respecto al tronco; en el caso del antebrazo, la posición del antebrazo respecto al brazo. Este enfoque es adecuado en muchas situaciones, especialmente cuando el tronco se encuentra erguido. En esa postura, un brazo alineado con el tronco coincide aproximadamente con un brazo que cuelga verticalmente hacia el suelo, y por tanto se encuentra en una posición favorable respecto a la gravedad.
Sin embargo, cuando el tronco se inclina, flexiona o lateraliza, la referencia anatómica y la referencia gravitatoria dejan de coincidir. Por ejemplo, si el tronco está flexionado hacia delante, un brazo paralelo al tronco puede estar próximo a la posición neutra respecto al hombro, pero quedar orientado horizontalmente en el espacio. En esa situación, aunque el ángulo relativo brazo-tronco sea reducido, mantener el brazo exige una mayor actividad muscular para sostener su peso frente a la gravedad. En sentido contrario, un brazo que forma un ángulo elevado respecto al tronco puede estar colgando verticalmente hacia el suelo y encontrarse en una orientación más favorable.
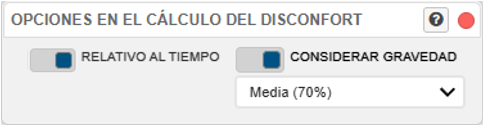
Figura 52 52: Opciones en el cálculo del disconfort postural
Por este motivo, cuando la opción Considerar gravedad (Figura 52) está activada, Ergoniza Intelligent introduce una corrección en el disconfort postural del miembro superior. Esta corrección no sustituye al cálculo articular basado en los ángulos relativos, sino que permite reducir parcialmente el resultado cuando la orientación del brazo o del antebrazo está claramente favorecida por la gravedad.
En el caso del brazo, el sistema calcula la orientación del tronco respecto a la vertical y la orientación del brazo respecto a la vertical descendente. La influencia de la corrección aumenta conforme el tronco se separa de la vertical. Cuando el tronco está prácticamente erguido, la corrección es nula o muy reducida, ya que el cálculo basado en el ángulo relativo brazo-tronco resulta suficientemente representativo. Conforme el tronco se inclina, la orientación real del brazo respecto a la gravedad adquiere mayor importancia, siendo máxima cuando el brazo está alineado con la vertical descendente y desaparece cuando el brazo se separa de esa dirección.
En el caso del antebrazo, el sistema calcula la orientación del segmento comprendido entre el codo y la muñeca respecto a la vertical descendente. La corrección se aplica solo cuando el antebrazo se encuentra próximo a una orientación de caída natural hacia el suelo. Al igual que en el brazo, se considera que la postura a favor de la gravedad máxima ocurre cuando el antebrazo está alineado con la vertical descendente y desaparece progresivamente hasta anularse conforme se separa de ella. Esta corrección se aplica con menor intensidad que en el brazo, ya que el disconfort del codo depende principalmente de la flexión articular, y la demanda mecánica asociada al peso del antebrazo también queda reflejada en el análisis biomecánico de esfuerzos.
El selector mostrado en la Figura 52 permite definir la intensidad máxima de esta corrección (para acceder a esta ventana debe pulsarse el botón con un icono de una rueda dentada en la parte inferior de la ventana Carga postural mostrada en la Figura 59). Este valor no indica directamente la disminución del disconfort, sino el peso máximo que puede tener la orientación favorable respecto a la gravedad dentro del cálculo final. Por ejemplo, el valor Medio (70 %) indica que, cuando la postura reúne las condiciones para que la corrección actúe con máxima intensidad, la orientación respecto a la gravedad puede reducir de forma apreciable la valoración final, aunque el criterio articular relativo sigue participando en el resultado.
La corrección se aplica de forma progresiva. En el brazo, si el tronco está poco inclinado, el efecto de la gravedad será pequeño, aunque el selector tenga un valor alto. A medida que aumenta la inclinación del tronco, la corrección se aproxima al peso máximo seleccionado. En el antebrazo, la corrección es más moderada y se aplica en función de su orientación respecto a la vertical descendente.
Debe tenerse en cuenta que esta opción no convierte el cálculo de disconfort postural en un análisis biomecánico de momentos o de esfuerzo muscular. Su finalidad es ajustar la valoración postural continua del miembro superior para considerar que una misma posición relativa entre segmentos puede implicar demandas diferentes según su orientación respecto a la gravedad. El análisis detallado de momentos, fuerzas articulares y porcentaje de esfuerzo máximo recomendable se realiza en el módulo de Esfuerzo Biomecánico (Sección 10).
Kee and Karwowski, “The Boundaries for Joint Angles of Isocomfort for Sitting and Standing Males Based on Perceived Comfort of Static Joint Postures”; Kee and Karwowski, “Joint Angles of Isocomfort for Female Subjects Based on the Psychophysical Scaling of Static Standing Postures.”↩︎